
光明网@三天出设计三周出样机,复旦科研团队争分夺秒研发消毒机器人
疫情防控期间 , 如何最大程度降低消毒人员被感染的风险 , 同时实现消毒过程和结果的精准控制?
以机器人代替人工是一个可行的选择:在机器人上配置消毒设备 , 通过机器人自主运动 , 能够有效、无死角地杀灭空气中的致病微生物 。
以复旦大学工程与应用技术研究院(以下简称“工研院”)副院长甘中学为组长 , 行政副院长徐晓创、副院长张国旗、复旦大学附属华山医院党委副书记耿道颖为副组长的攻关小组成立后 , 工研院智能工业机器人及应用工程实验室教授孙云权和青年研究员齐立哲牵头成立了机器人装备实施攻关小组 , 三天完成方案和图纸设计 , 不到三周就成功开发出消毒机器人第一代样机 , 并与复旦大学附属中山医院的医务人员一起试实验应用 , 在楼道等敞开式空间和病房等较狭窄区域 , 自主无障碍行走 , 自动消毒 , 效果和应用前景得到了院方护理部领导的认可 , 并结合实际应用场景 , 提出升级版的建议 。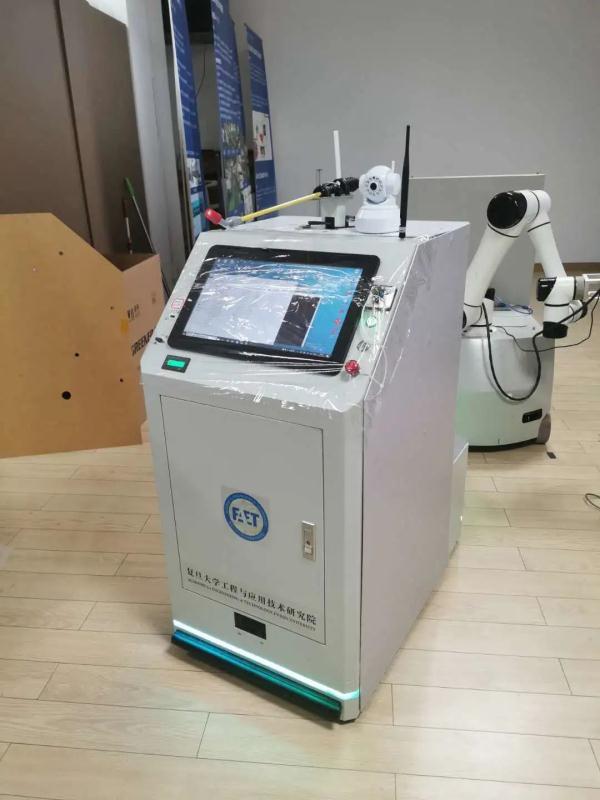
文章图片
第一代消毒机器人
“见其所见”:
人机远程融合控制确保安全性
“就像打枪一样 , 指哪儿打哪儿 。 ”对于消毒机器人的工作原理 , 甘中学解释 , 在已有移动平台的基础上增加视觉系统、消毒设备及过程控制系统 , 使机器人隔着几重墙壁也能“听”到指令 , 自主运动到指示位置 , 实现人机远程融合控制的自动消毒 。
“远程”能不能再“远”一些?这个问题曾困扰着攻关小组的成员 。 最初 , 消毒机器人的使用环境被限定在同一局域网下 , 就像连接WiFi一样 , 控制端不能离开一定范围 , 无法实现长距离控制 。 对此 , 研究人员采用云服务器作为中间代理 , 控制端和移动平台之间的距离在理论上没有了限制 , 只要有4G信号 , 就可以控制 。 2月12日 , 在新金博大厦进行的喷洒测试中 , 从同楼层到相差十几楼 , 在不同位置都能够实现对机器人的远程监控 。
点击边框调出视频工具条
在新金博大厦进行喷洒测试
若机器人的远程控制程序发生错误 , 但负责消毒的小车仍继续运动 , 无法自动停止 , 这可怎么办?在软件调试阶段 , 攻关小组成员就预想到了这一点 。 他们增加了判断socket通讯连接机制 , 如果一方意外断开 , 则令小车停止;同时又加入心跳机制 , 控制端每隔一秒给小车发送一个“ok” , 五秒没有收到“ok”小车就自动停止 , 防止意外发生 。
“在实际应用中 , 安全系数是第一位 , 是最需要保障的 。 ”甘中学说 。 人机融合控制模式就是保证安全性的一柄“利器” , 也是攻关小组研发的消毒机器人较之其他产品的优势所在 。
现有机器人产品大多是基于二维的激光或超声导航 , 检测高度始终如一 。 “这一高度检测到都是墙 , 就默认四周都是实墙 , 若墙体刚好缺一块 , 是检测不到的 。 ”齐立哲解释 , 在人机融合控制模式下 , 机器人自主运动的同时 , 控制端不仅可以实时看到它所“看”到的 , 还能监控它的状态 , 一旦发现故障 , 可以控制或切断它 , 甚至及时帮助它、优化它 。
“实战演练”:
既能达到预期 , 更要不断升级
远程监控是否畅通?消毒液喷洒效果是否理想?机器人在病房中能否自主避障?消毒机器人的这些功能均于2月21日在中山医院进行了实地测试 。
在中山医院外部测试机器人
在候诊大厅等敞开式空间中工作 , 消毒机器人“游刃有余” , 但一到病房中 , 它的自主运动能力就受到不小的挑战 。 “病房里的情况比较复杂 , 一是病人离开后立马需要对其病床周围区域进行消毒 , 二是病床间的距离比我们预计的要窄 。 ”齐立哲说:“这对控制端的操作和机器人的传感能力都有较高要求 。 ”经过反复测试后 , 攻关小组确认 , 消毒机器人样机“完全可以达到院方的预期” 。
推荐阅读





- “厉行节约反对浪费”主题设计公益活动成果发布
- 趣头条|雪佛兰创界,外观设计大气,你会喜欢这款车吗?
- 环球车讯网|全新大众途观,外观的设计更加时尚,更加大气,“满满”的高级感
- 趣头条|日产奇骏,整体设计不错,你会喜欢吗
- 趣头条|大众ID.3外观设计风格极具未来感,太好看了
- 趣头条|威马推出EX5-Z曜石精英版车型,车身采用宽体设计,外形魁梧大气
- 趣头条|本田飞度,整体设计不错,你会喜欢吗
- 设计专业学生上传自己的作品,用哪个网站比较好
- 钟叔驾道|10万以内买SUV,这几款国产精品真心不错,设计精致配置高
- 汽车|一个人,改变一个国家的汽车设计?